車載
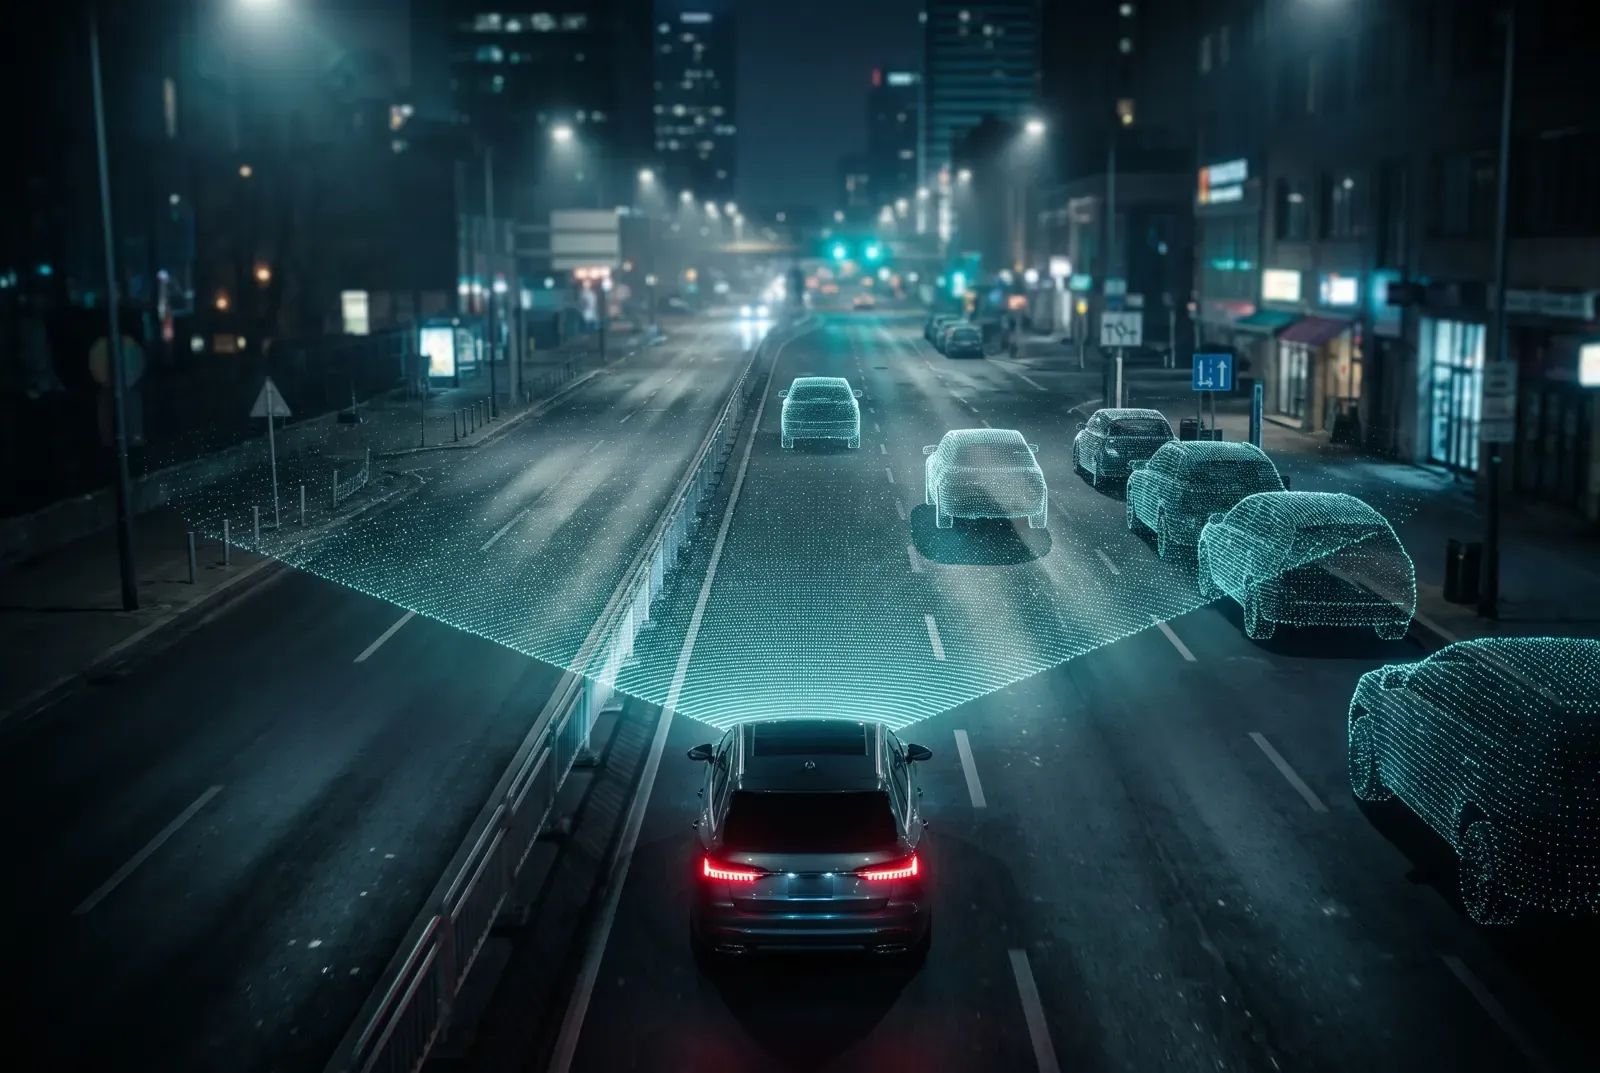
前方 4D レーダー
ADT7880 をシングルチップまたはカスケード、従来型またはサテライトアーキテクチャで構成し、MIPI CSI-2 / LVDS で車載プロセッサにデータを送って前方 4D イメージングを実現。
[仮] プロジェクト担当者が追記予定:用途と要件、レーダーによる解決方法、システム構成(設置位置、データインターフェース、ホスト)、実測結果。
代表的な指標
| 主な数値 | 検知距離 300 m |
|---|
構成の詳細
[仮] プロジェクト担当者が追記予定:使用ボードまたはモジュール、アンテナ、ファームウェア / SDK のバージョン、主なレーダーパラメータ、性能値の測定条件。