アプリケーション
センシングが重要な現場で実績があります。
Andar レーダーチップの活用分野と、推奨製品・評価ボードをご紹介します。
 イラスト
- 幼児置き去り検知 (CPD)ADT6101 2T2R SoC:CAN インターフェースを備えた、低消費電力・低コスト・高精度のソリューション。主な数値検知距離 0.5–2 m、FOV 120°、消費電力 < 2 W
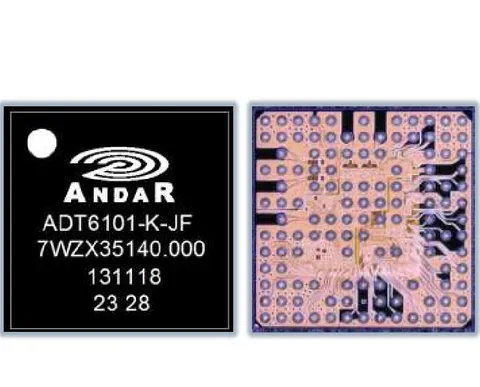 ADT6101
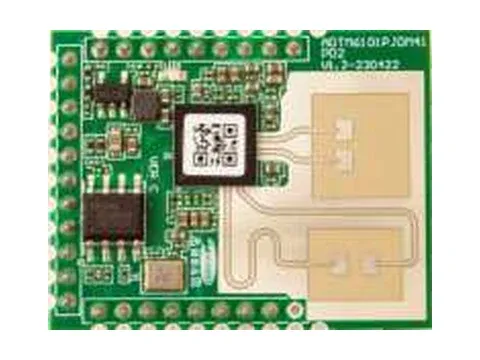 ADTM6101PJDM41P02詳細
- キック式テールゲート開閉CAN 対応の ADT3102 2T2R SoC:足を踏み出す、蹴る、振るといった動作に対応。主な数値さまざまな路面、天候、カバー条件で検証済み、干渉対策付き
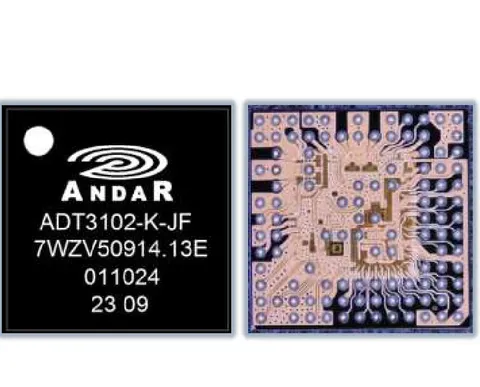 ADT3102
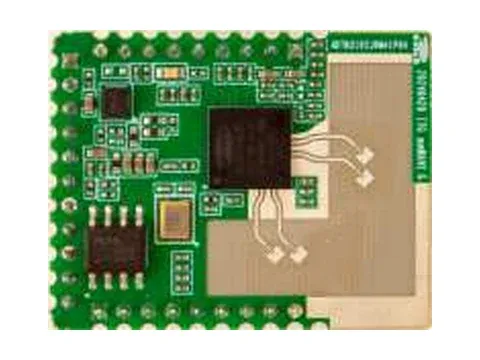 ADTM3102JDM41P04詳細
- 死角検知 (BSD)8 パッチアンテナと干渉計方式を用いた ADT3102:低コストで効率的な点群出力。主な数値車両 70 m、自転車 40 m、方位角精度 ±1°ADT3102
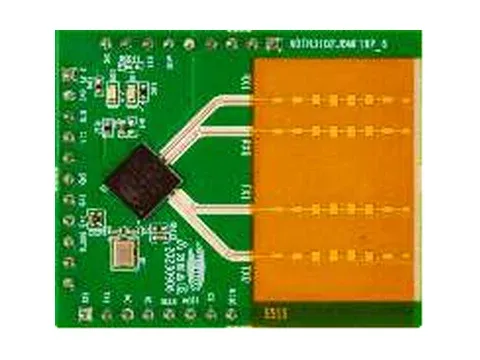 ADTH3102JDMF8P01詳細
- 前方 4D レーダーADT7880 をシングルチップまたはカスケード、従来型またはサテライトアーキテクチャで構成し、MIPI CSI-2 / LVDS で車載プロセッサにデータを送って前方 4D イメージングを実現。主な数値検知距離 300 m
 ADT7880詳細
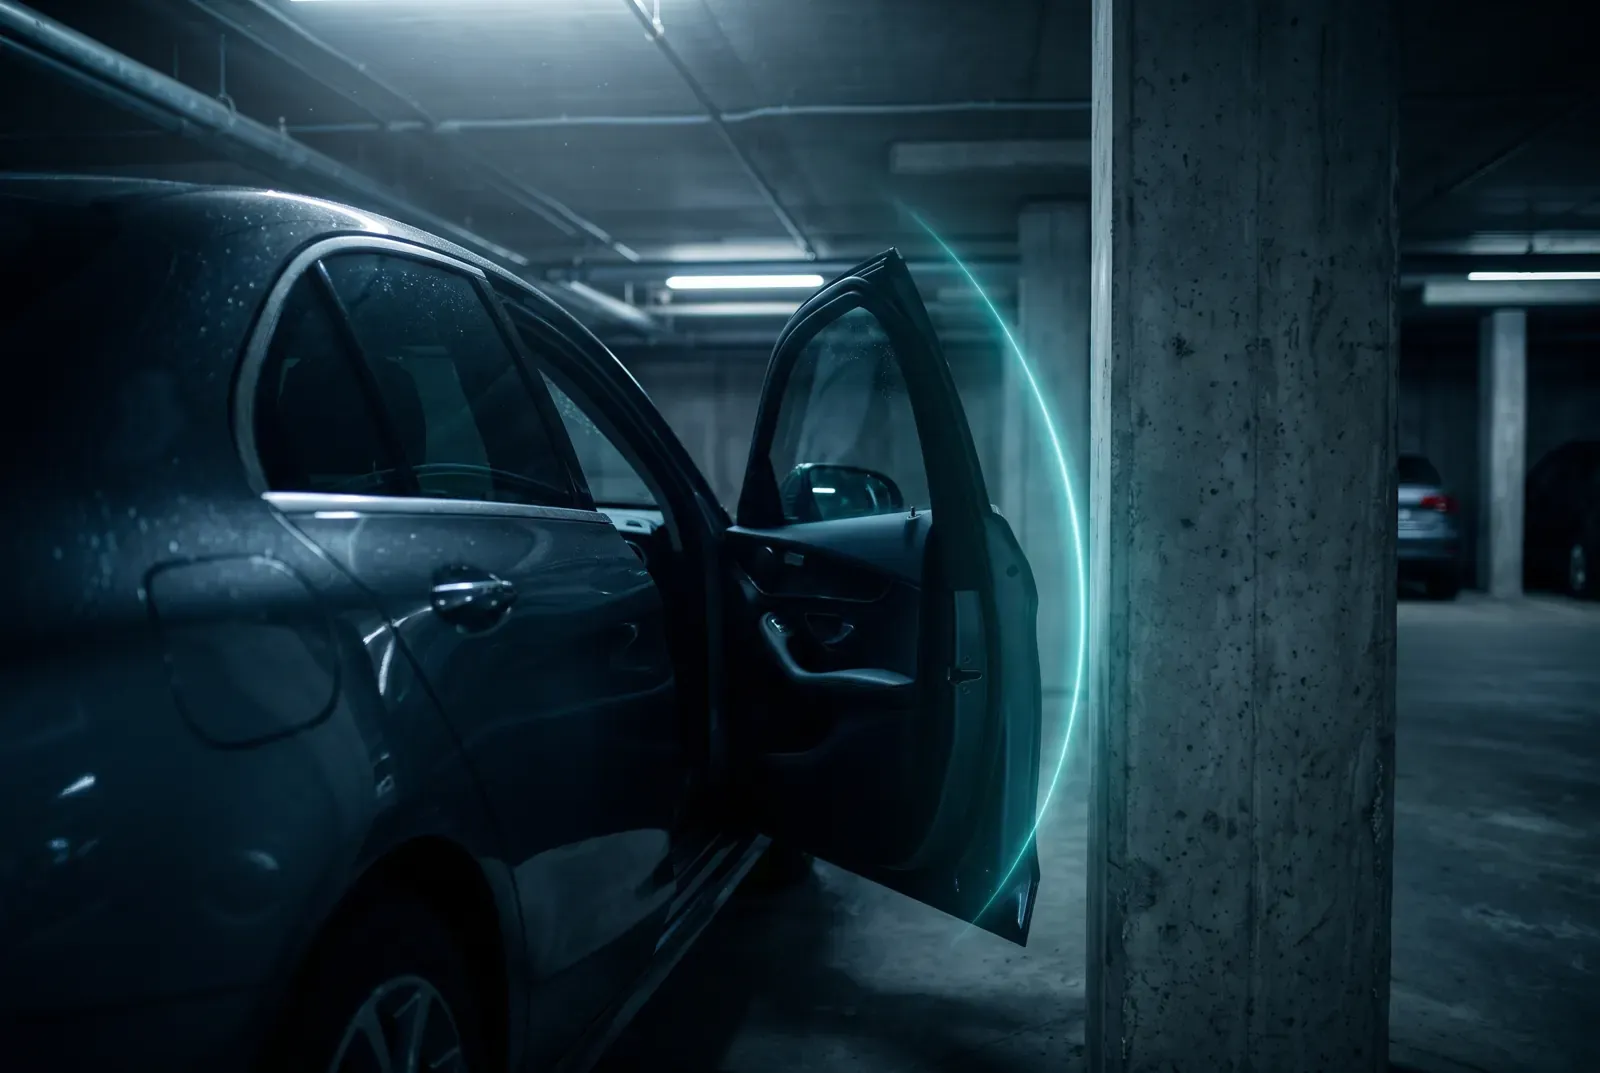
- ドア衝突防止レーダーADT7480 単体と低コスト MCU による近距離 4D イメージング。主な数値高精度な近距離障害物検知、方位 / 仰角分解能 8°ADT7880詳細
 イラスト
 イラスト
 イラスト
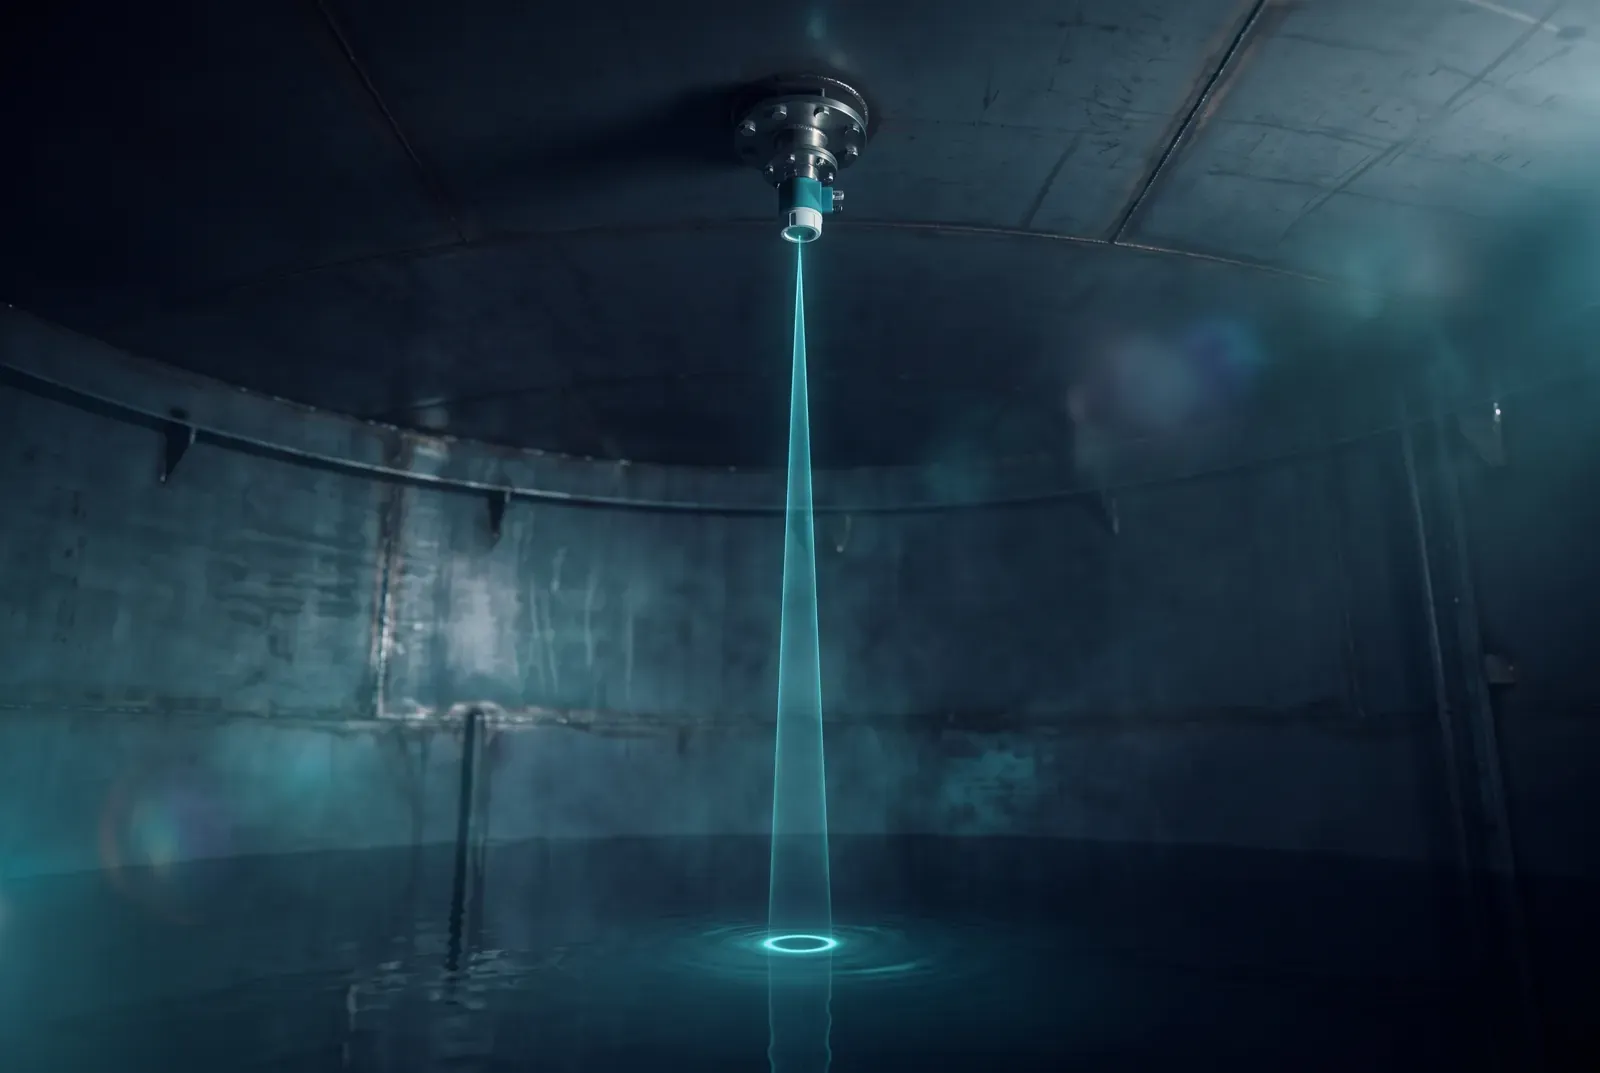
- 液面計10×12 狭ビームアレイまたはレンズを備えた ADT3102 2T2R SoC。主な数値50 m、精度 ±5 mm 以内ADT3102
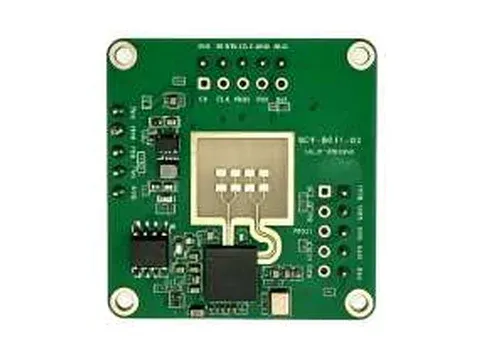 ADTH3102JDM44YW01
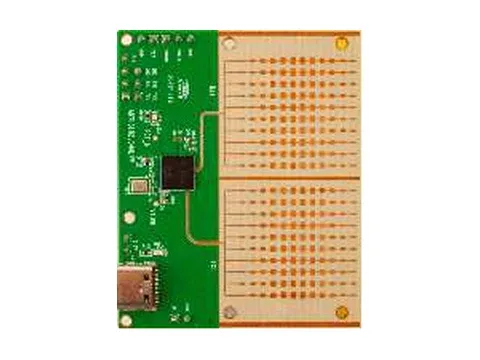 ADTH3102JDM4LYW詳細
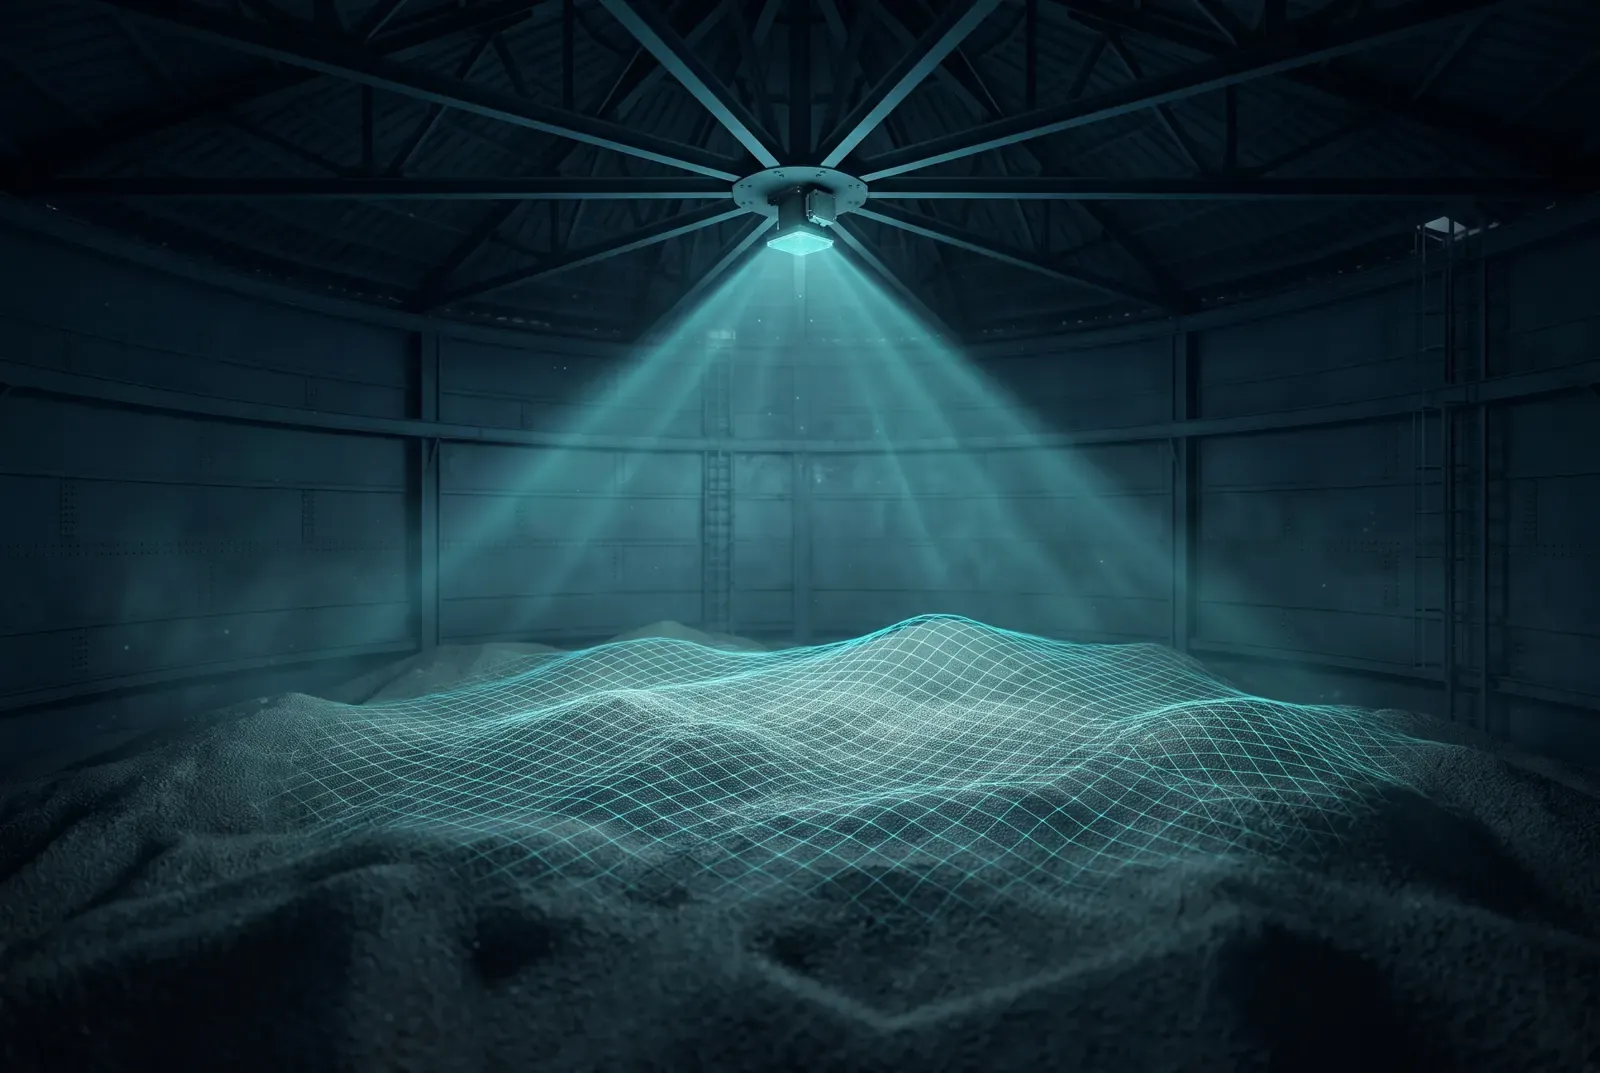
- 材料表面イメージングADT2012 4 個のカスケード(32T32R)とフェーズドビーム走査により、サイロ内での干渉に強い計測を実現。Key figuresFOV ±45°
 ADT2012詳細
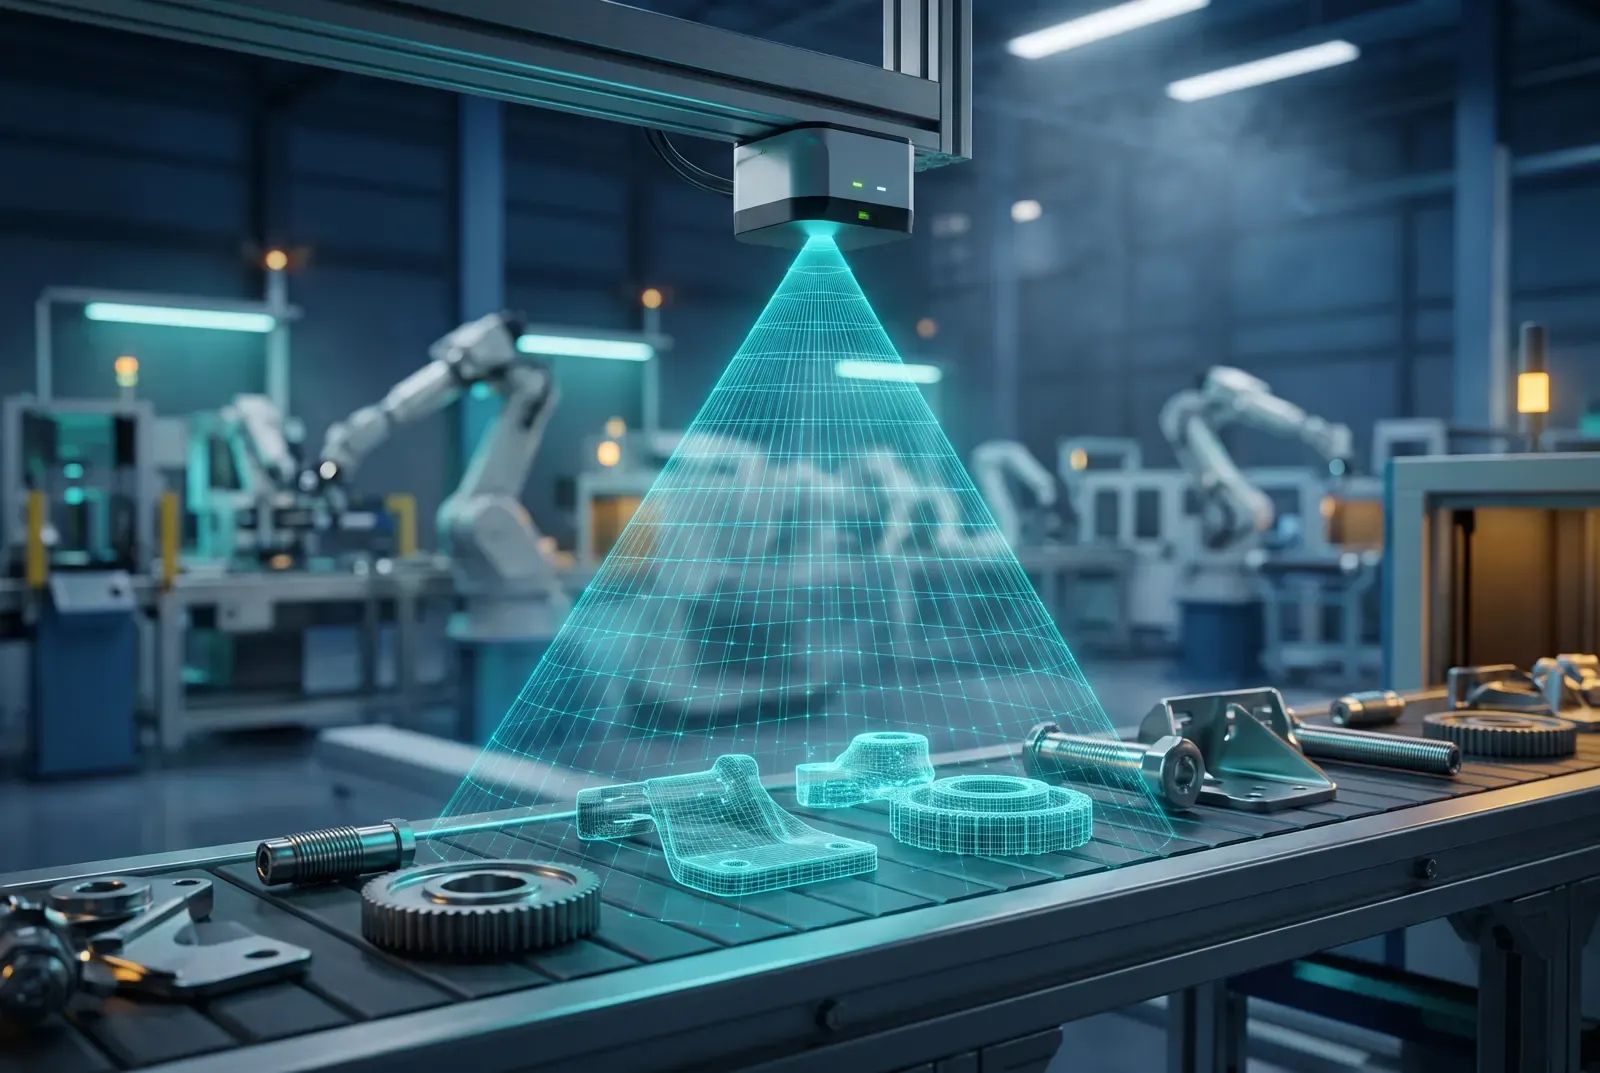
- 近距離イメージングFPGA 上で ADT2012 2 個をカスケード(16T16R)した 2D イメージング。主な数値方位 FOV ±60°(分解能 1.2°)、仰角 ±10°(分解能 3°)、非曖昧距離 30 mADT2012詳細
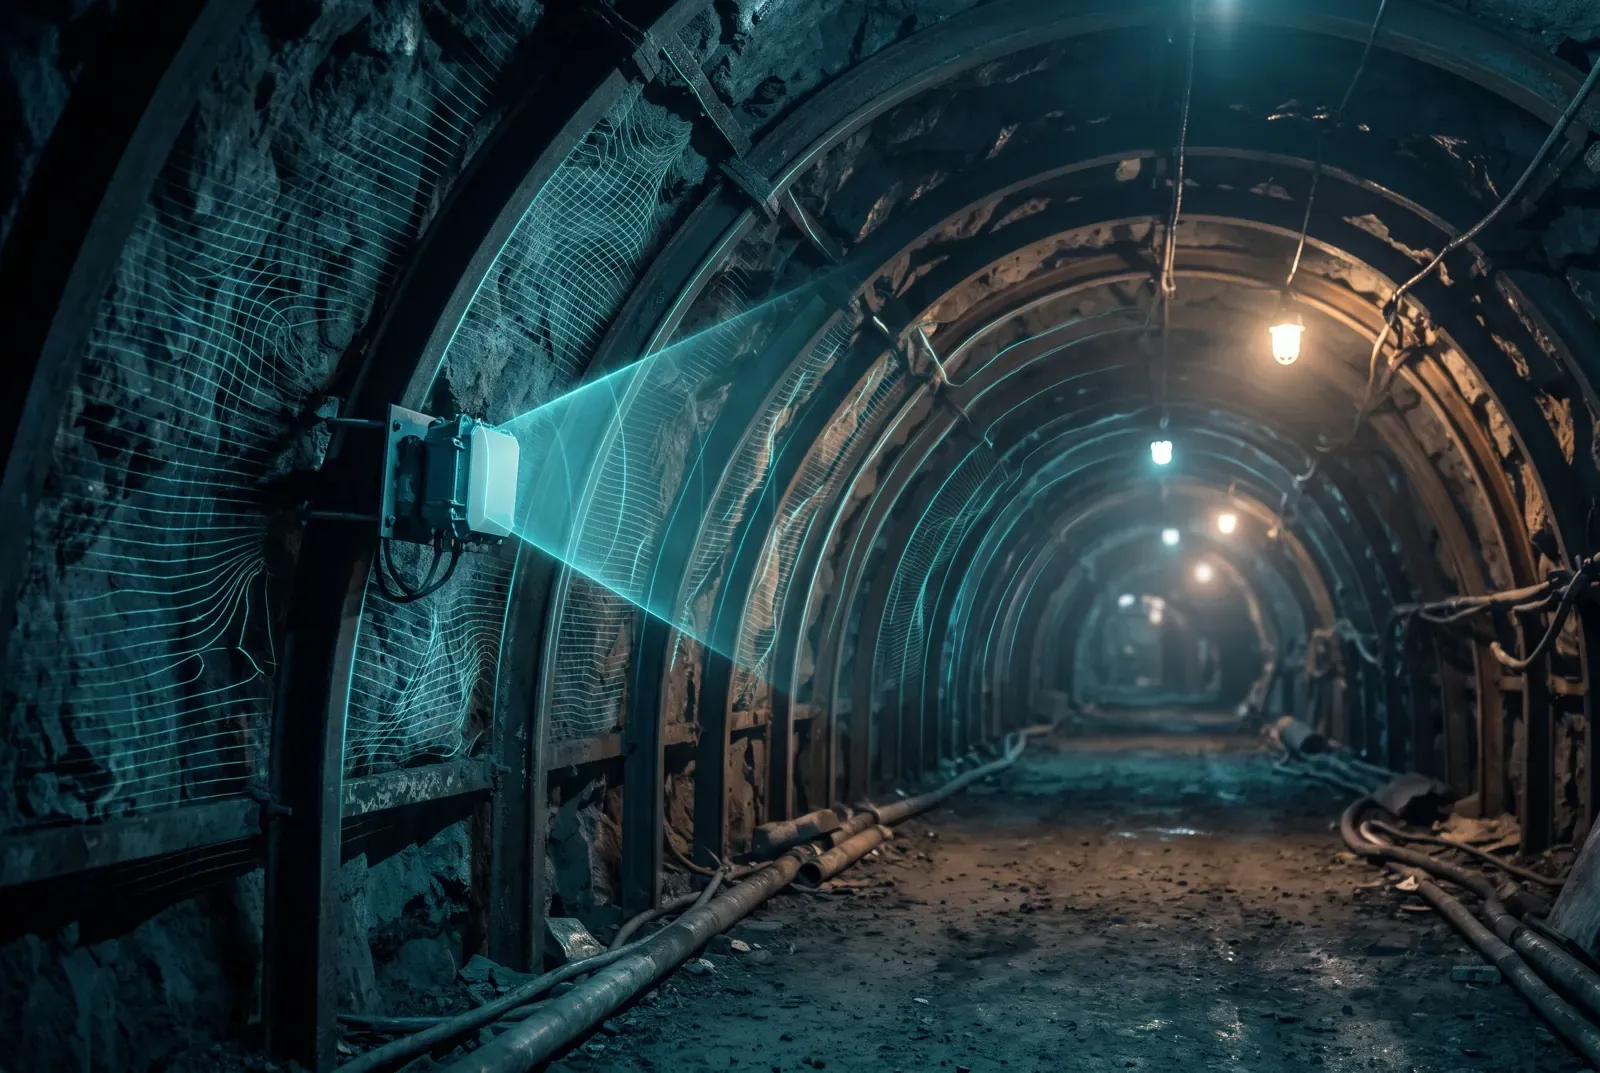
- トンネル変形監視16T16R 配置の ADT2012 チップセットアーキテクチャ:低コスト、高精度、広範囲。主な数値FOV ±60°、角度分解能 1.2°、距離精度 1 cmADT2012詳細
 イラスト
- 在室検知2T2R PCB アンテナを備えたシングルチップトランシーバー:移動中、微動中、静止中の人を検知。主な数値両面とも FOV 120°、< 25 × 31.5 mm、UART
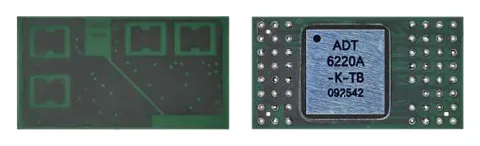 ADT6220A
 ADTM6220AMSX1P02詳細
- 人数カウント高精度な軌跡追跡、境界通過検知、カウント。境界は後処理で設定可能。主な数値方位 120°、仰角 30°、追跡距離最大 15 mADT6101
 ADTM3102JDM44P02
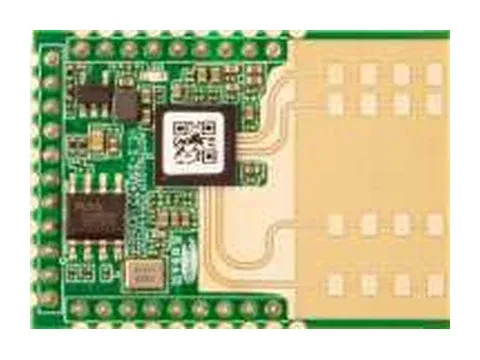 ADTM6101PJDM44P02詳細
- 転倒検知指定エリア内の転倒を検知して通知。天井設置にも対応。主な数値両面とも FOV 120°、< 25 × 31.5 mm、UARTADT6220A詳細
- 呼吸・心拍モニタリング胸部表面の動きを測定し、呼吸と心拍を通知。主な数値測定距離 1.5 m、呼吸精度ほぼ 100%、心拍 > 95%ADT6220A詳細