Automotive
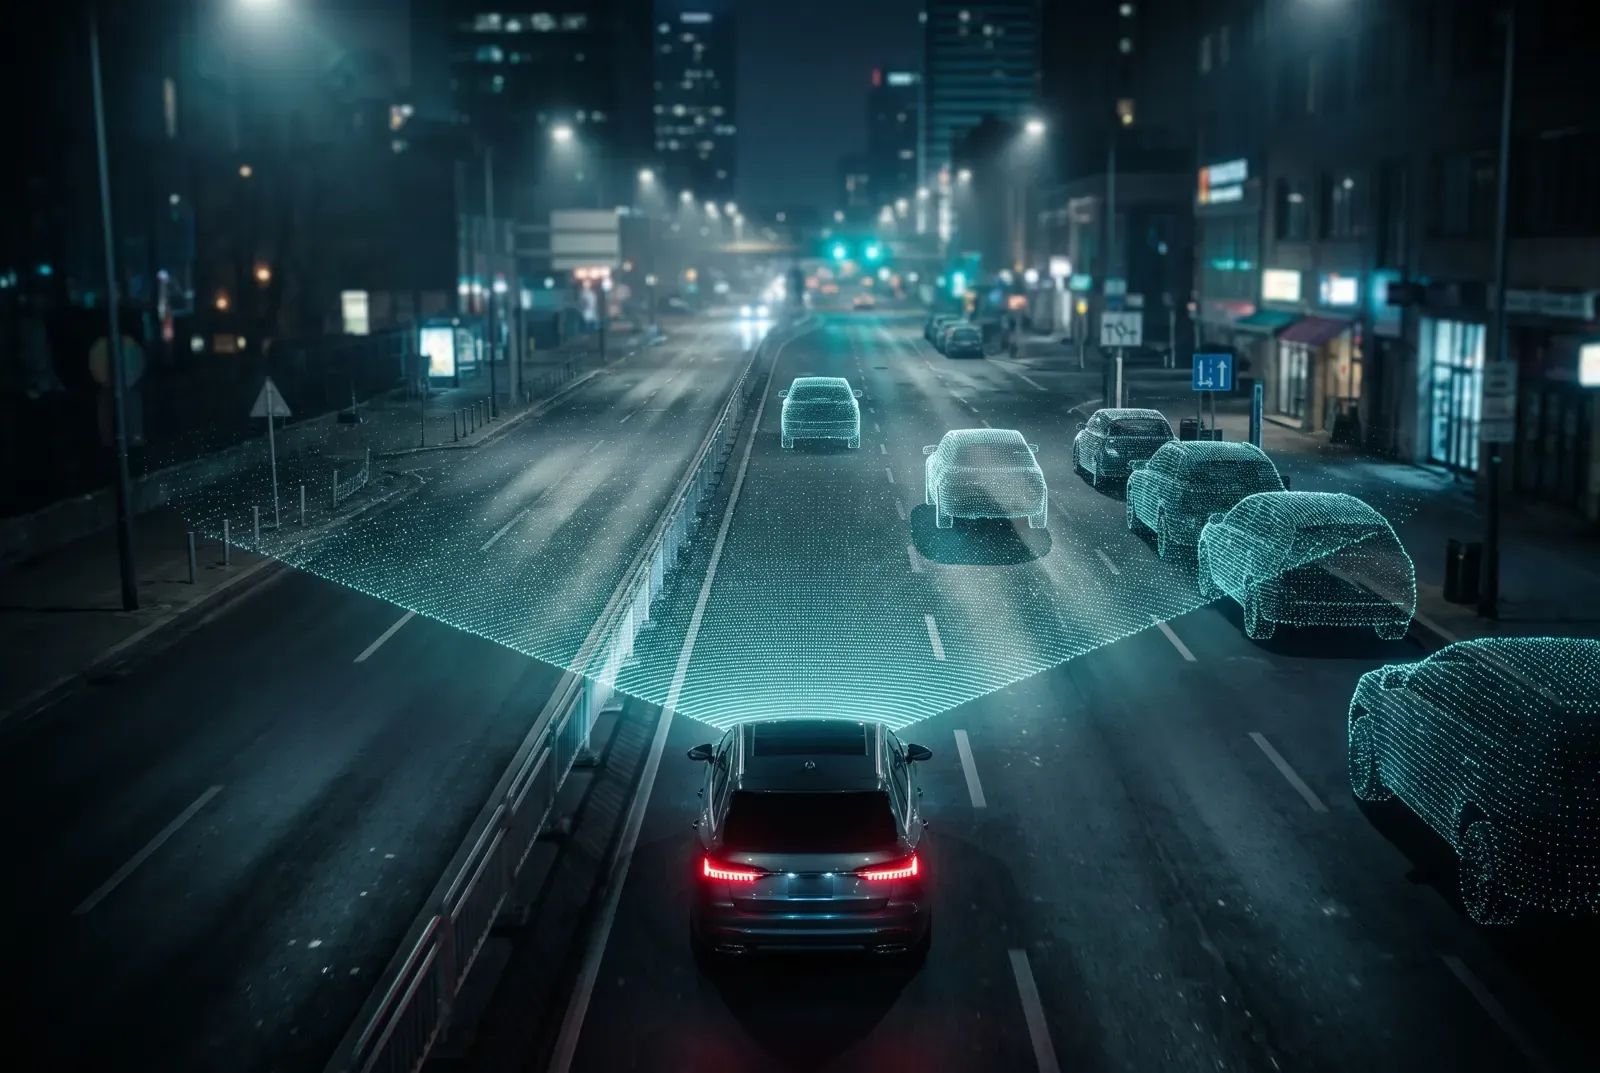
Frontseitiges 4D-Radar
ADT7880 als Einzelchip oder kaskadiert, in konventioneller oder Satellitenarchitektur, mit Datenübertragung über MIPI CSI-2 / LVDS an einen Automotive-Prozessor für frontseitige 4D-Bildgebung.
[Platzhalter] Wird vom Projektverantwortlichen ergänzt: Szenario und Anforderungen, Lösung mit Radar, Systemaufbau (Einbauort, Datenschnittstelle, Host) und Messergebnisse.
Typische Kennwerte
| Kennwerte | Erfassungsreichweite 300 m |
|---|
Details der Konfiguration
[Platzhalter] Wird vom Projektverantwortlichen ergänzt: verwendetes Board oder Modul, Antenne, Firmware-/SDK-Version, wichtige Radarparameter und Testbedingungen der Werte.