Automotive
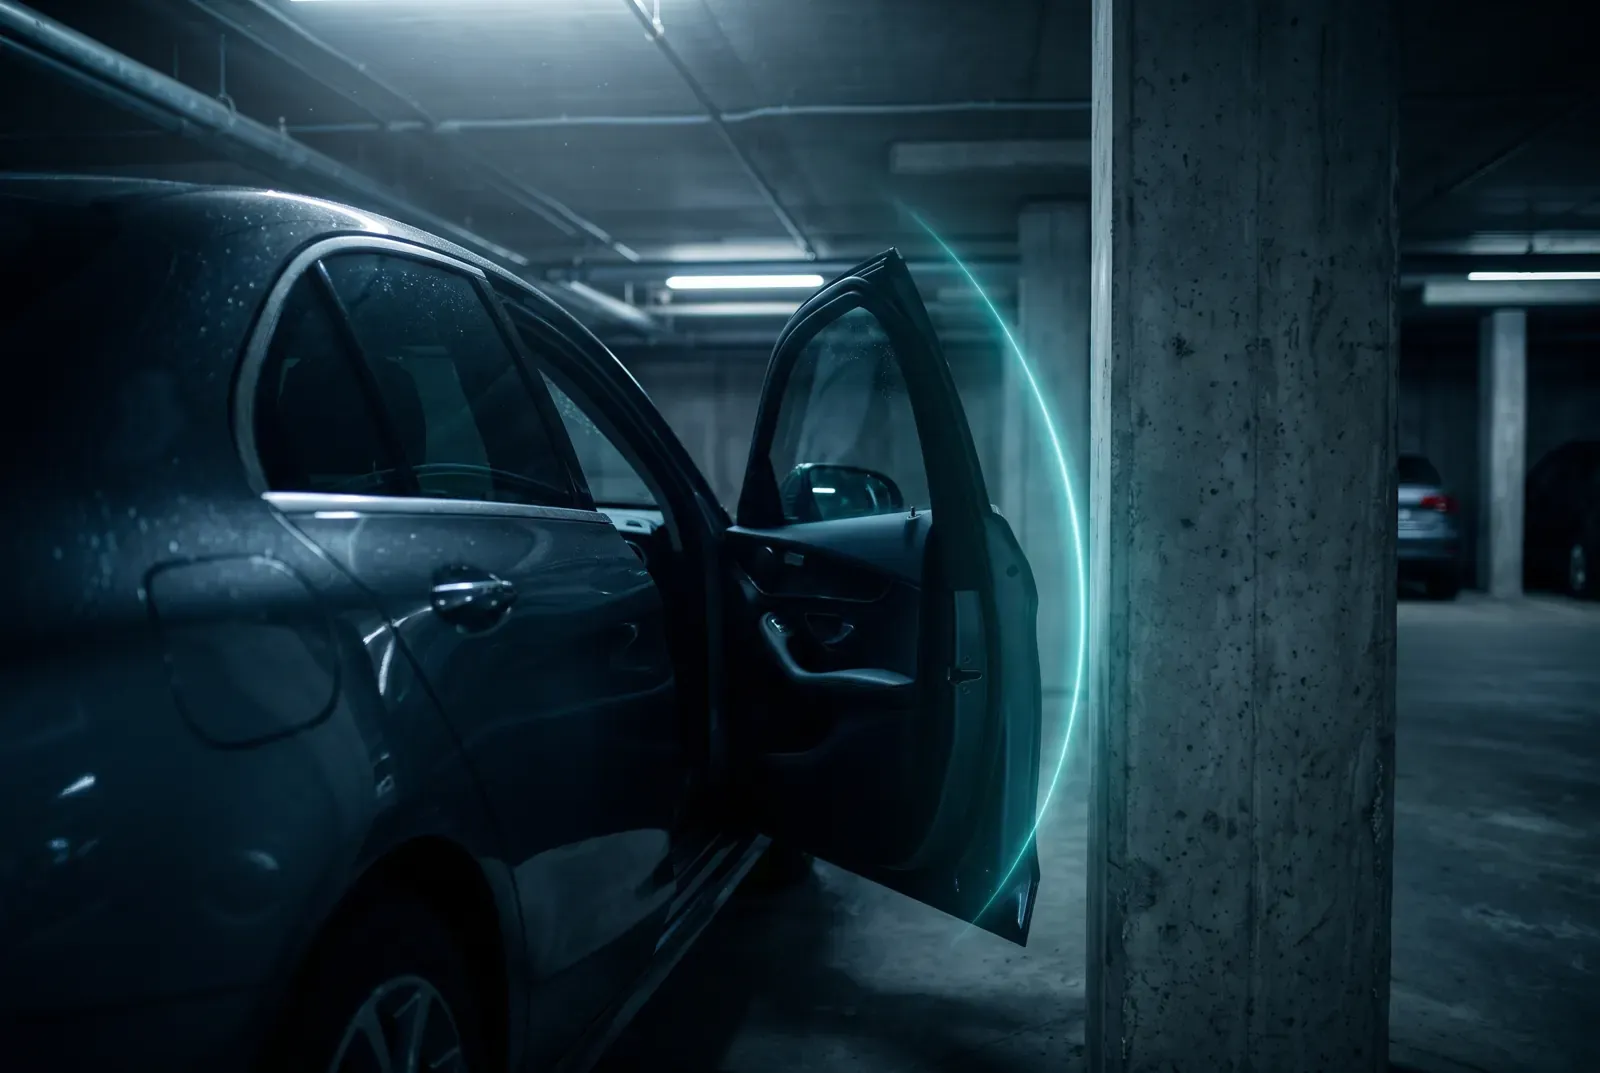
Radar zum Türkollisionsschutz
Nahfeld-4D-Bildgebung mit einem einzelnen ADT7480 und einer kostengünstigen MCU.
[Platzhalter] Wird vom Projektverantwortlichen ergänzt: Szenario und Anforderungen, Lösung mit Radar, Systemaufbau (Einbauort, Datenschnittstelle, Host) und Messergebnisse.
Typische Kennwerte
| Kennwerte | Hochpräzise Hinderniserkennung im Nahbereich, Azimut-/Elevationsauflösung 8° |
|---|
Details der Konfiguration
[Platzhalter] Wird vom Projektverantwortlichen ergänzt: verwendetes Board oder Modul, Antenne, Firmware-/SDK-Version, wichtige Radarparameter und Testbedingungen der Werte.