Low-Altitude-Economy
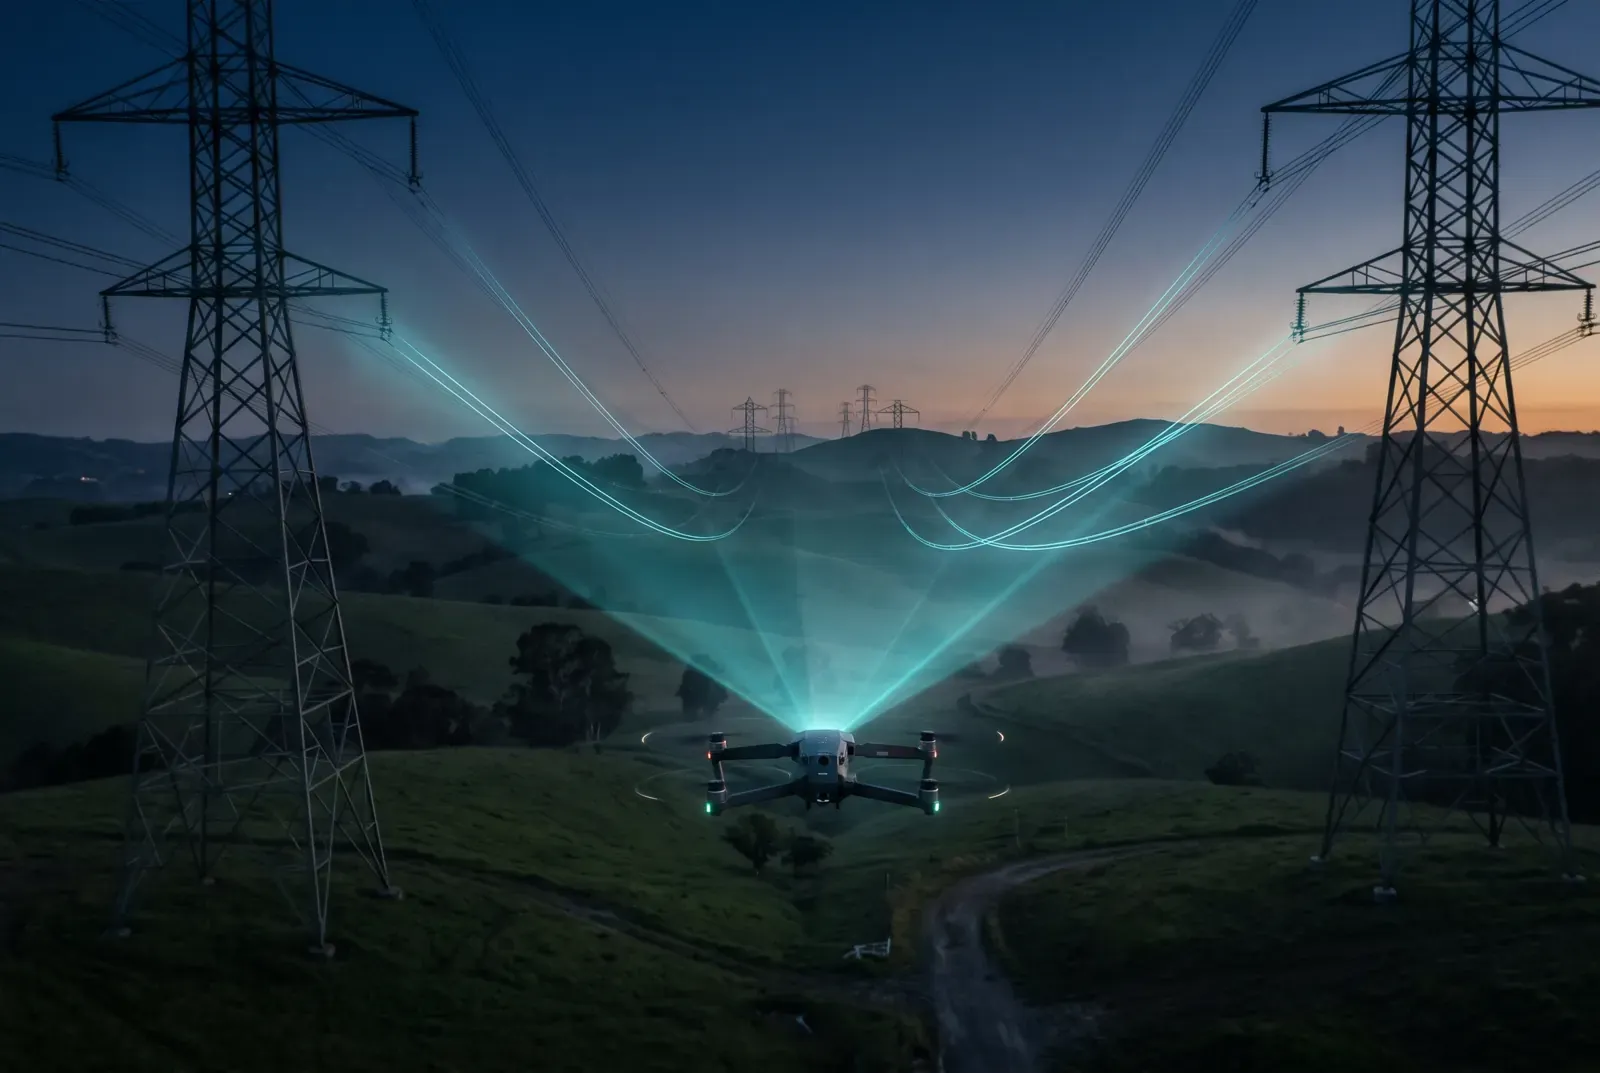
Hindernisvermeidung für Drohnen
ADT2012-Phased-Array-Lösung zur Hinderniserkennung an Bord.
[Platzhalter] Wird vom Projektverantwortlichen ergänzt: Szenario und Anforderungen, Lösung mit Radar, Systemaufbau (Einbauort, Datenschnittstelle, Host) und Messergebnisse.
Typische Kennwerte
| Kennwerte | Einzelchip, 250 m |
|---|
Details der Konfiguration
[Platzhalter] Wird vom Projektverantwortlichen ergänzt: verwendetes Board oder Modul, Antenne, Firmware-/SDK-Version, wichtige Radarparameter und Testbedingungen der Werte.
Produkte
Empfohlene Produkte
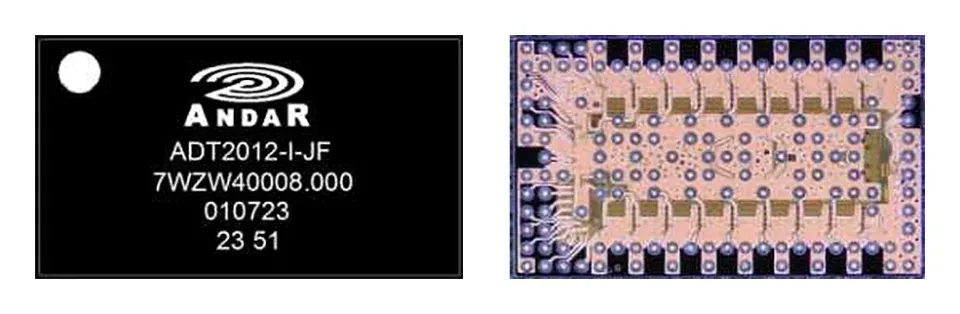 16T/16R-Phased-Array-Transceiver
ADT2012
77-GHz-CMOS-Phased-Array-Radarchip mit 16 Kanälen
Der weltweit erste kommerzielle 77-GHz-Phased-Array-Radarchip: 8T+8R, 16T oder 16R, Umschaltung in < 45 ns.
Frequenz
76–81 GHz
Tx / Rx
16T 或16R
Gehäuse
FO-WLCSP
 Intelligente Verkehrssysteme
ADTR2012C4S3LP01
Evaluierungsboard mit 4-Chip-Kaskade
Anwendung für intelligente Verkehrssysteme auf Basis des ADT2012.
 Hindernisvermeidung für Drohnen
ADTR2012J2S34P02-2+1
Anwendungs-Evaluierungsboard mit zwei Chips in Doppelkaskade
Hindernisvermeidung für Drohnen auf Basis des ADT2012.
 Hindernisvermeidung für Drohnen
ADTR2012J1S34P01
Single-Chip-Kombinations-Evaluierungsboard
Hindernisvermeidung für Drohnen auf Basis des ADT2012.